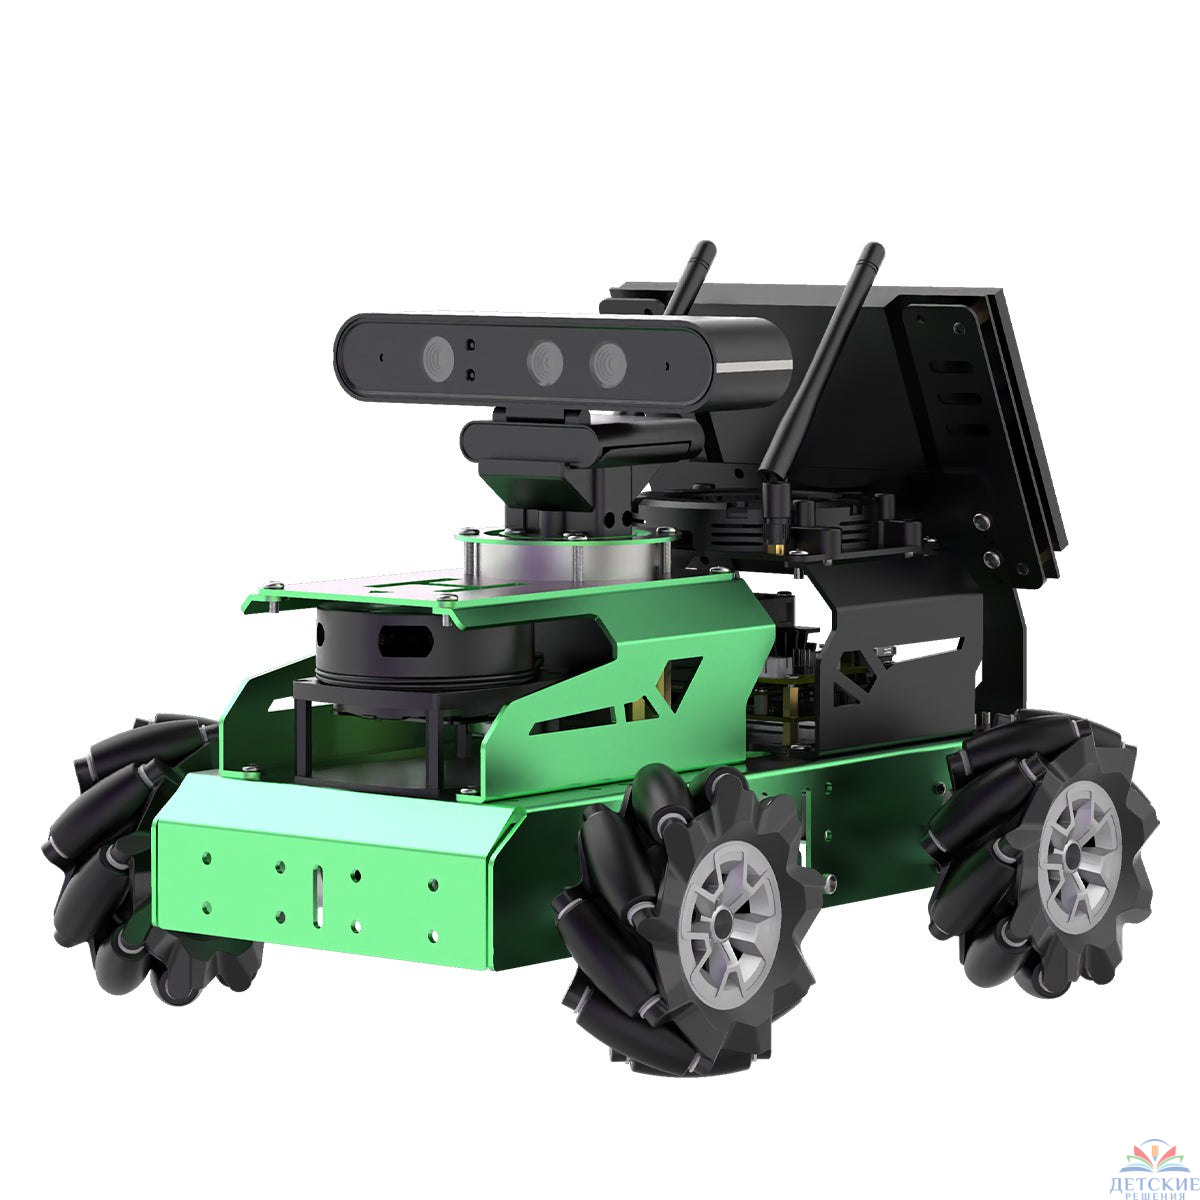
Общие сведения:
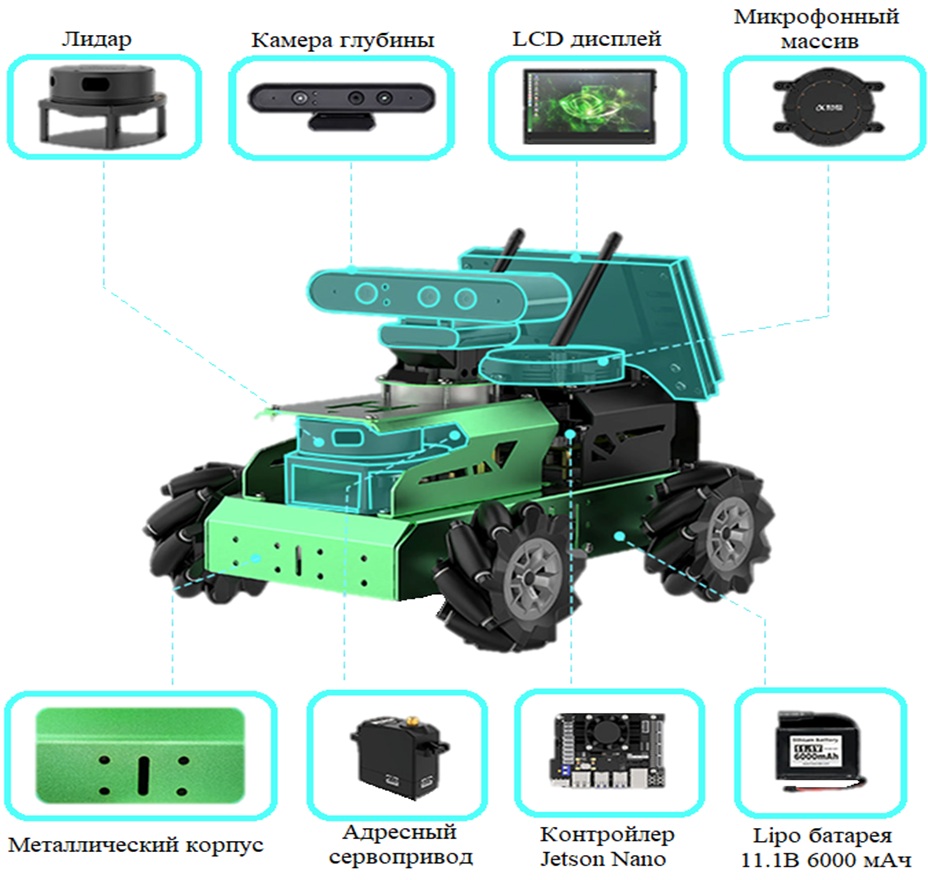
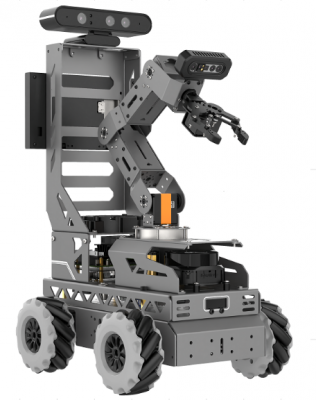
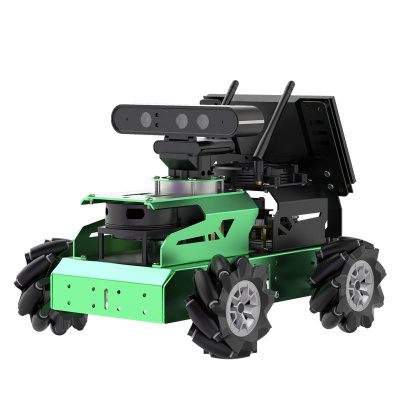
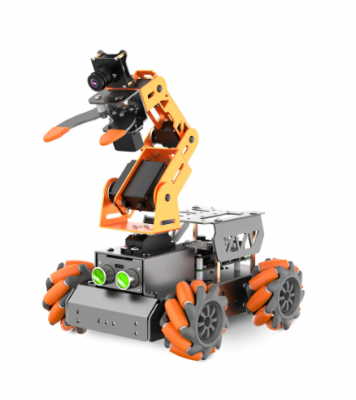
Учебный комплект автономных мобильных роботов для изучения операционных систем реального времени. Он оснащен NVIDIA Jetson Nano, высокопроизводительным моторами, лидаром, 3D-камерой глубины и 7-дюймовым экраном. Картографирование и навигация, планирование пути, отслеживание и предотвращение препятствий, автономное вождение, распознавание человеческих черт, соматосенсорное взаимодействие и голосовое взаимодействие. Автономный мобильный робот использует лидар для обнаружения окружения в режиме реального времени, обеспечивая как одноточечную, так и многоточечную навигацию. Он может перепланировать маршрут, чтобы избежать препятствия и продолжить движение. Автономный мобильный робот может обеспечить навигацию для нескольких транспортных средств, планирование пути и интеллектуальное предотвращение препятствий.Возможности набора:
- NVIDIA Jetson Nano может запускать основные платформы глубокого обучения, такие как TensorFlow, PyTorch, Caffe/Caffe2, Keras, MXNet.
- Учебный комплект на базе Jetson Nano может реализовывать распознавание изображений, обнаружение и позиционирование объектов, оценку позы, семантическую сегментацию, интеллектуальный анализ.
- Учебный комплект оснащен высокопроизводительным лидаром, который поддерживает картографирование с использованием различных алгоритмов, включая Gmapping, Hector, Karto и Cartographer.
- Возможность реализовать планирование пути, навигацию по фиксированной точке, а также обход препятствий во время навигации.
- Возможность отслеживать препятствие в режиме реального времени во время навигации. Таким образом, он может перепланировать маршрут, чтобы избежать препятствия и продолжить движение.
- Используя алгоритм RRT, может завершить картографирование исследования, сохранить карту и самостоятельно вернуться к исходной точке, поэтому нет необходимости в ручном управлении.
- Камера глубины поддерживает 3D-картографирование двумя способами: чистое RTAB-видение и объединение видения, а также лидар, который позволяет автономному мобильному роботу перемещаться и избегать препятствий, как на 3D-карте, так и в реальных условиях.
- ORB-SLAM — это платформа SLAM с открытым исходным кодом для монокулярных, бинокулярных камер и камер RGB-D, которая способна вычислять траекторию камеры в реальном времени и реконструировать трехмерное окружение. А в режиме RGB-D можно получить реальный размер объекта через соответствующий API может получить карту глубины, цветное изображение и облако точек камеры.
- На основе платформы MediaPipe может выполнять распознавание человеческого тела, кончиков пальцев, лиц, 3D-обнаружение и многое другое.
- Используйте сетевой алгоритм YOLO и библиотеку моделей глубокого обучения для распознавания объектов.
- Опираясь на алгоритм фильтрации KCF, робот может отслеживать выбранную цель, способен распознавать и отслеживать назначенный цвет, а также одновременно распознавать несколько QR кодов и их координаты.
- Возможность работать с кинематической имитационной моделью URDF.
- 6-микрофонная матрица отлично справляется с локализацией источника звука в дальней зоне, распознаванием голоса и голосовым взаимодействием. По сравнению с обычным микрофонным модулем он может реализовывать более продвинутые функции.
- Возможность связи между несколькими машинами может обеспечить навигацию для нескольких транспортных средств, планирование пути и интеллектуальное предотвращение препятствий.
Уровни обучения:
Исследовательский уровень: Знакомство со сложной кинематикой, основы тригонометрии, углубленное изучение текстовых языков программирования, изучение физических основ работы датчиков.
Продвинутый уровень: Изучить алгоритмы поиска пути: A*, Dijkstra, RRT, PRM, Развитие навыков планирования движения: локальное и глобальное планирование, планирование траекторий. Распознавания графических маркеров, распознавание массивов линий и элементов дорожных знаков и разметки, картография, распознавание направления источника звука. Способы использования роботов и глубокого обучения для автоматизации различных процессов. Визуализация облака точек
Состав: